本文目录
工程摘要。 机器人关节壳体,评的不是外形,而是几个特征之间的相对关系。两个轴承孔不同轴、或者端面相对自己的孔有跳动,这个关节就会发卡、磨轴承、丢重复精度——加工看着再漂亮也没用。壳体还必须轻,于是减重腔和薄壁就紧挨着那个要精密的轴承孔,两个要求在互相拉扯。下面以机器人关节壳体毛坯的加工为例,说明如何兼顾这两项要求。
决定关节的是相对关系,不是外形
机器人关节壳体的大部分其实很简单——一块带腔带孔的方块。真正决定机器人能不能用的地方很小:两个轴承孔的**同轴度**,还有承放轴承那个**端面的跳动**。孔不同轴,轴就是斜着装的;端面相对自己的孔有跳动,轴承圈就会歪、预压就不均。两者都会表现为:关节在一个位置发紧、另一个位置发松,或者早早发热、磨损。所以图纸应该把紧公差花在这些**相对关系**上——同轴度和端面跳动——其余几何给一般公差,而不是在每一面什么都不量的外表面上追 ±0.01mm。
轴承孔精度是分步、而且在同一次装夹里做出来的
一个能守住直径、圆度和位置的轴承孔,不是一刀切出来的。可靠的路线是:粗镗去掉大部分余量、让零件先动一动,再半精,最后精镗或铰到最终尺寸、圆度和表面质量。承放轴承的那个面,要和孔在**同一次装夹**里加工,这样它的跳动和相对孔的垂直度来自机床本身,而不是来自第二次装夹叠加的误差。如果一家把孔在一次装夹做、把面在另一次做,两者之间的公差就是两次装夹之和——关节的精度正是这样丢的。要求”孔和它的承放面一起加工”。行业里机器人关节轴承孔的通行做法,同轴度和端面跳动大约控制在 ±0.005mm;把这个当你要写的目标,并确认是在你的零件上量出来的、不是嘴上说的。
轻量化和轴承孔是对着干的——设计的是壁,不只是腔
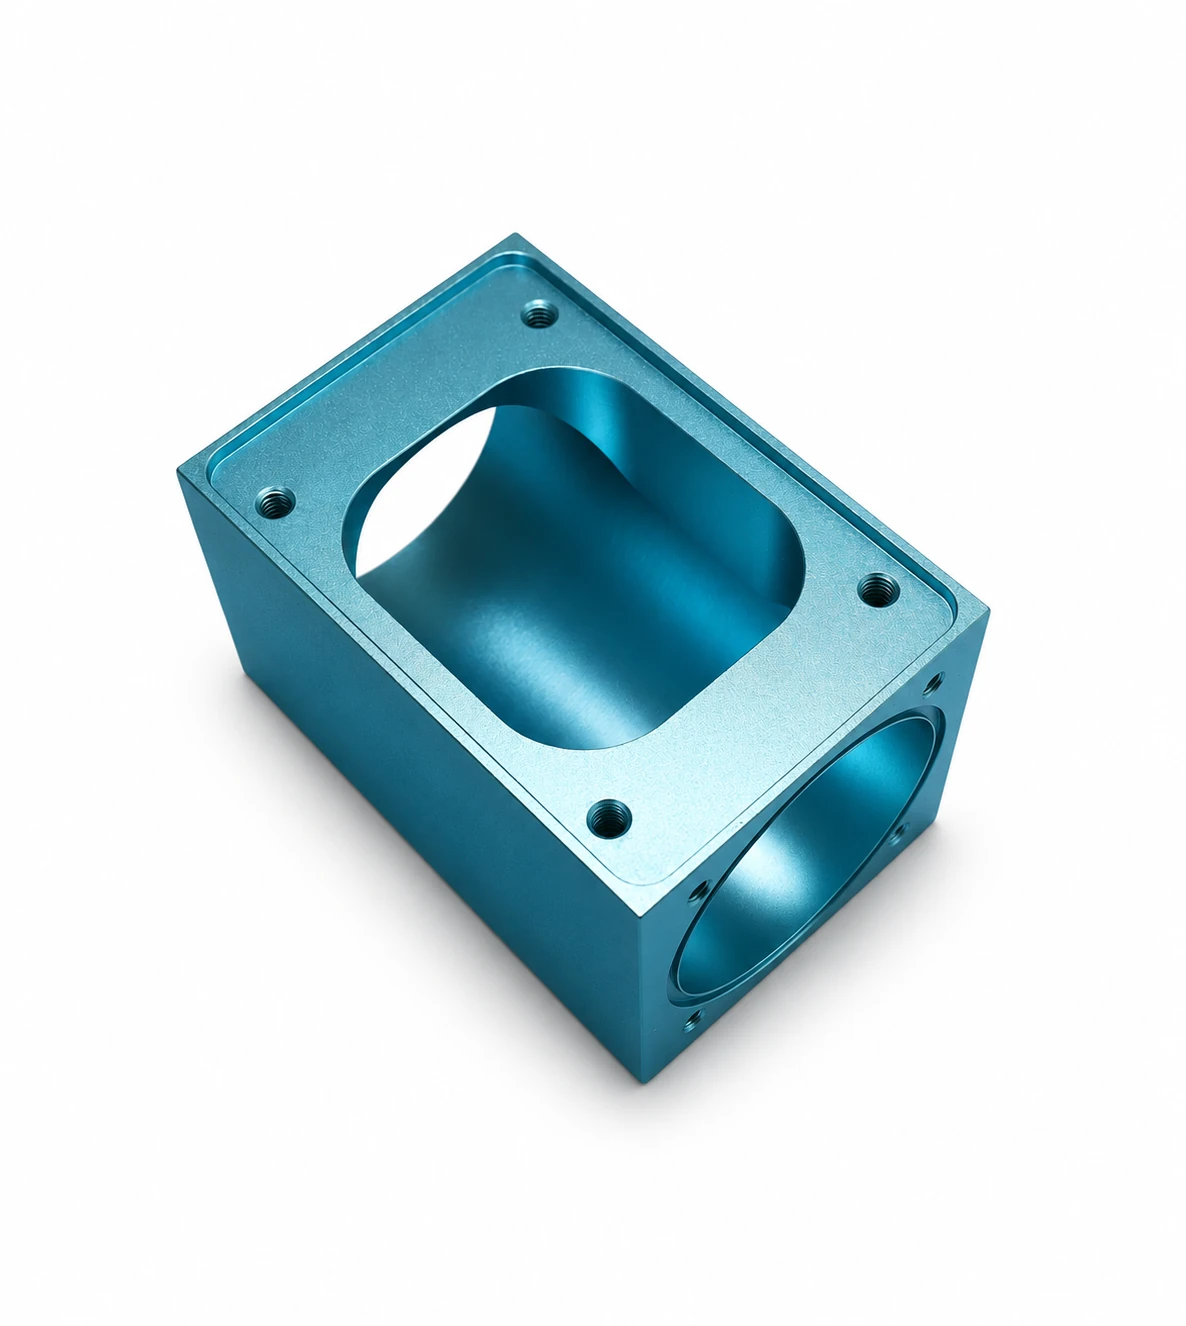
机器人关节为什么用铝、开很深的减重腔?为了质量:机械臂末端的每一克都要多耗扭矩和速度。但省下这些质量的那些腔壁,恰好紧挨着必须保持圆的轴承孔。轴承孔下面的薄壁,在压轴承时、在关节受载时都会偏,一个自由态是圆的孔,在预压下就变椭圆了。解法是在孔和它的承放面周围留够材料和刚性——孔周围一个凸台、连到腔壁的筋、一个不会下陷的够厚底面——然后把腔开在别处。把腔到处开得尽量薄,就是一个又轻、又拿不住轴承的零件。孔附近刚、远处轻,是能并存的;这是设计决策,不是加工决策。
薄壁与残余应力:下机之后才动
带腔的铝壳体,恰好就是那种加工完会动的形状。开腔会释放毛坯里的应力,周围的薄壁会弹;一个检验时量着正的零件,一周后可能就略微不正了。对关节壳体,这意味着:要求工艺里有一道去应力工序;**先粗开腔、去应力、再精加工**关键孔和面;并且在零件稳定之后再量那些关键相对关系。把什么都粗加工一遍、再一口气精加工完,会让精切去对抗粗切释放出来的应力。
阳极氧化会把轴承孔收紧
机器人关节壳体通常要阳极氧化,而阳极氧化会让表面长大——往里长进铝、也往外长。一个镀前尺寸正好的孔,镀后可能就小了,台架上能轻松压进去的轴承,镀完就进不去。把轴承孔和承放面遮蔽起来,让它们保持裸金属的加工状态;或者根据阳极氧化层向孔内的预计生长量,预先适当放大孔径。不管哪种,图纸都必须说清楚哪些面在阳极氧化后仍守加工尺寸、哪些面会镀——一句”把零件做阳极氧化”就等于把孔交给了运气。
我们做什么,不做什么
我们用铝、不锈钢、钛加工机器人关节壳体和运动件——带腔壳体、轴承孔、同轴螺栓孔阵、机加工端面——按图纸做,孔、承放面和孔阵按约定加工和检验,同轴度和端面跳动能做到指定公差并实测。
我们不在一面太薄、守不住的壁上承诺紧同轴度,并且会在切之前说、而不是切之后说。当某个减重腔把轴承孔周围的刚性拿走了、当阳极氧化会动某个轴承配合、或当图纸把公差标错了特征时,我们会告诉你——这些在图纸上改很便宜,在一个重复不了的关节上改很贵。
询价该带什么
请提供:图纸版本、2D工程图与STEP模型;合金;哪些孔和面承载轴承、必须守同轴度和跳动、公差是多少;轴承配合与预压;重量与刚性目标;哪些面遮蔽、哪些阳极氧化;关节承受的载荷;以及检验与判据(包括同轴度和跳动怎么量)。有了这些,我们报的是一个拿得住关节的壳体,而不只是一个看着加工过的壳体。
常见问题
我的关节为什么一个位置发卡、另一个位置不卡? 通常是同轴度或端面跳动的问题,不是孔径。两个孔略微不同轴、或承放面有跳动,轴承就歪、一侧预压升高。要把相对关系的公差(同轴度、跳动)收紧,不是只收孔径。
能做得又轻又不丢轴承精度吗? 能,只要把刚性留在孔那里、材料从远离孔的地方去掉——孔周围凸台和筋,腔开在别处。一个均匀做薄的腔壁,扛得住重量、扛不住轴承。又轻又准是设计选择,不是矛盾。
为什么壳体阳极氧化后,轴承装不进去了? 阳极氧化往里长、把孔收小了。遮蔽轴承孔和承放面,或根据氧化层向孔内的预计生长量,预先适当放大孔径。图纸上必须写明哪些面镀后保持裸露。